
综述:柔性触觉传感系统:从理论研究向实际应用转化的挑战
本综述系统梳理了柔性触觉传感领域的最新进展,从传感机理(如压阻、电容、压电、摩擦电等)、仿生结构设计、功能材料(如石墨烯、MXene、碳纳米管)到系统集成与机器学习算法,全面阐述了高性能传感器面临的挑战(如灵敏度与检测范围的矛盾、迟滞、串扰)及优化策略。文章重点探讨了如何将实验室研究成果转化为实际应用(如机器人触觉、健康监测),并提出了面向未来智能感知架构的发展路线图,为柔性电子皮肤(E-skin)和人工智能(AI)驱动的人机交互系统提供了前瞻性视角。
触觉传感器的核心是将机械刺激转换为电信号的机制。主要包括压阻、电容、压电、摩擦电、磁感应和光学传感等。压阻式传感器通过受力后电阻变化实现感知,其灵敏度(S
)/ΔP,具有结构简单、成本低的优点,但易受温度干扰。电容式传感器依赖极板间距或面积变化引起电容改变,灵敏度(S
)/ΔP,具备高灵敏度和低功耗特性,但易受寄生电容影响。压电效应基于非中心对称晶体(如石英、PVDF)在应力作用下产生电荷的原理,适用于动态力检测,但静态力响应不佳。摩擦电传感器(TENG)通过接触起电和静电感应实现自供电传感,具有高灵敏度和简单结构,但信号稳定性受环境湿度影响显著。磁感应传感器利用磁性薄膜与霍尔元件解耦感知力信号,抗电磁干扰能力强,但成本较高。光学传感器(如光纤光栅)通过光信号调制实现触觉感知,具备高分辨率和抗干扰能力,适用于医疗微创手术等场景。
触觉传感器的原始结构由敏感元件、转换元件和最小化电路构成。当前研究重点转向仿生结构设计,以突破性能极限。人体皮肤启发的结构模拟了快适应(FA)和慢适应(SA)机械感受器,实现动态/静态刺激区分;织物结构传感器利用纤维的轻质、柔性特性,通过编织、涂层或碳化工艺集成功能材料,实现可穿戴感知;其他仿生结构如蜘蛛网定向感知、荷叶气垫效应等,为传感器提供九游科技有限公司,九游官方网站,九游j9了高灵敏度和宽检测范围。
功能材料是决定传感器性能的关键。石墨烯凭借高载流子迁移率和机械强度,适用于高灵敏度应变传感器;MXene作为新兴二维材料,具有金属导电性和亲水性,易于与织物复合;碳纳米管(CNT)的一维结构赋予其高韧性和压阻特性;导电弹性体(如PEDOT:PSS)通过填料调控实现拉伸性与导电性平衡。混合材料系统通过组分互补(如导电+弹性组分)、结构协同(微纳分级架构)和界面优化(化学键合)突破性能瓶颈,但规模化制造和疲劳可靠性仍是挑战。
传感器性能评估涵盖灵敏度、线性度、迟滞、漂移、响应时间和可靠性等指标。灵敏度与检测范围存在固有矛盾,通过梯度微结构(如梯度穹顶结构)或刚度调节层可实现协同优化。线性度反映输入-输出关系接近理想直线的程度,迟滞源于材料的粘弹性,可通过低交联密度水凝胶或纳米粒子增强回弹性抑制。响应时间受材料变形和电路处理速度影响,需通过结构设计(如微锥阵列)和信号处理算法优化。
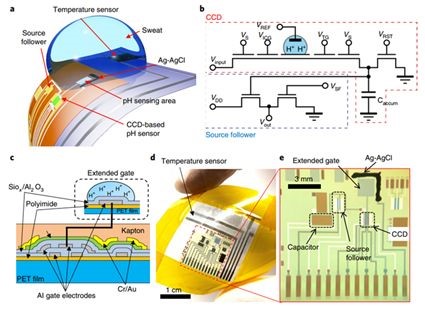
智能触觉系统需集成多功能传感、能源供给和无线通信模块。原位集成策略(如单器件多功能化)或物理组合多器件可实现温度、湿度、压力多模态感知。自供电技术(如摩擦电/压电效应)与太阳能电池(钙钛矿)结合提升能源自主性。无线传输采用电磁耦合(LC谐振)或蓝牙模块降低布线复杂度。机器学习算法(如K均值聚类、CNN、LSTM)用于高维信号解耦和模式识别,提升触觉感知的智能化水平。
传感器面临响应迟滞、灵敏度-检测范围矛盾、高密度阵列制造难题、界面模量失配和信号串扰等挑战。通过光固化离子凝胶构建微晶格结构可降低迟滞;非线性协同设计(如刚度调节层)扩展检测范围至1.4 MPa;激光烧蚀与转印技术实现100像素/cm2高均匀性阵列;仿蛇皮电子装甲通过软硬铰接结构改善界面耐久性;绝缘隔离层与简化电极拓扑抑制串扰。极端环境(高低温、冲击)下需采用耐高温陶瓷电极或液固双相自修复电路保障可靠性。
柔性触觉传感技术正朝着高性能、多功能、智能化和实用化方向发展。未来研究需聚焦于:提升传感器本征性能(耐久性、拉伸性);结合机器学习算法指导传感器设计;开发先进三维集成策略(如残余应力组装);实现感知-驱动一体化智能系统;建立标准化性能评估体系。这些突破将推动触觉传感在机器人灵巧操作、可穿戴健康监测和元宇宙交互等领域的广泛应用。